AI 로보틱스 스타트업 엑스와이지가 방대한 데이터 대신 현장의 실패 사례만 골라 학습시키는 방식으로 서비스 로봇의 상용화 비용을 낮출 수 있다는 실증 결과를 내놨다.
엑스와이지는 20일 자체 개발한 양팔 세미 휴머노이드 로봇 '듀스(DEUX)'에 적용한 피지컬 AI 학습 파이프라인과 실증 결과를 공개했다. 이 기술은 작업자 시연으로 수집한 데이터를 AI 모델에 학습시켜 현장에 배포한 뒤, 작업 중 발생한 실패 유형을 다시 시연 데이터로 확보해 모델을 미세조정하는 순환 구조다.
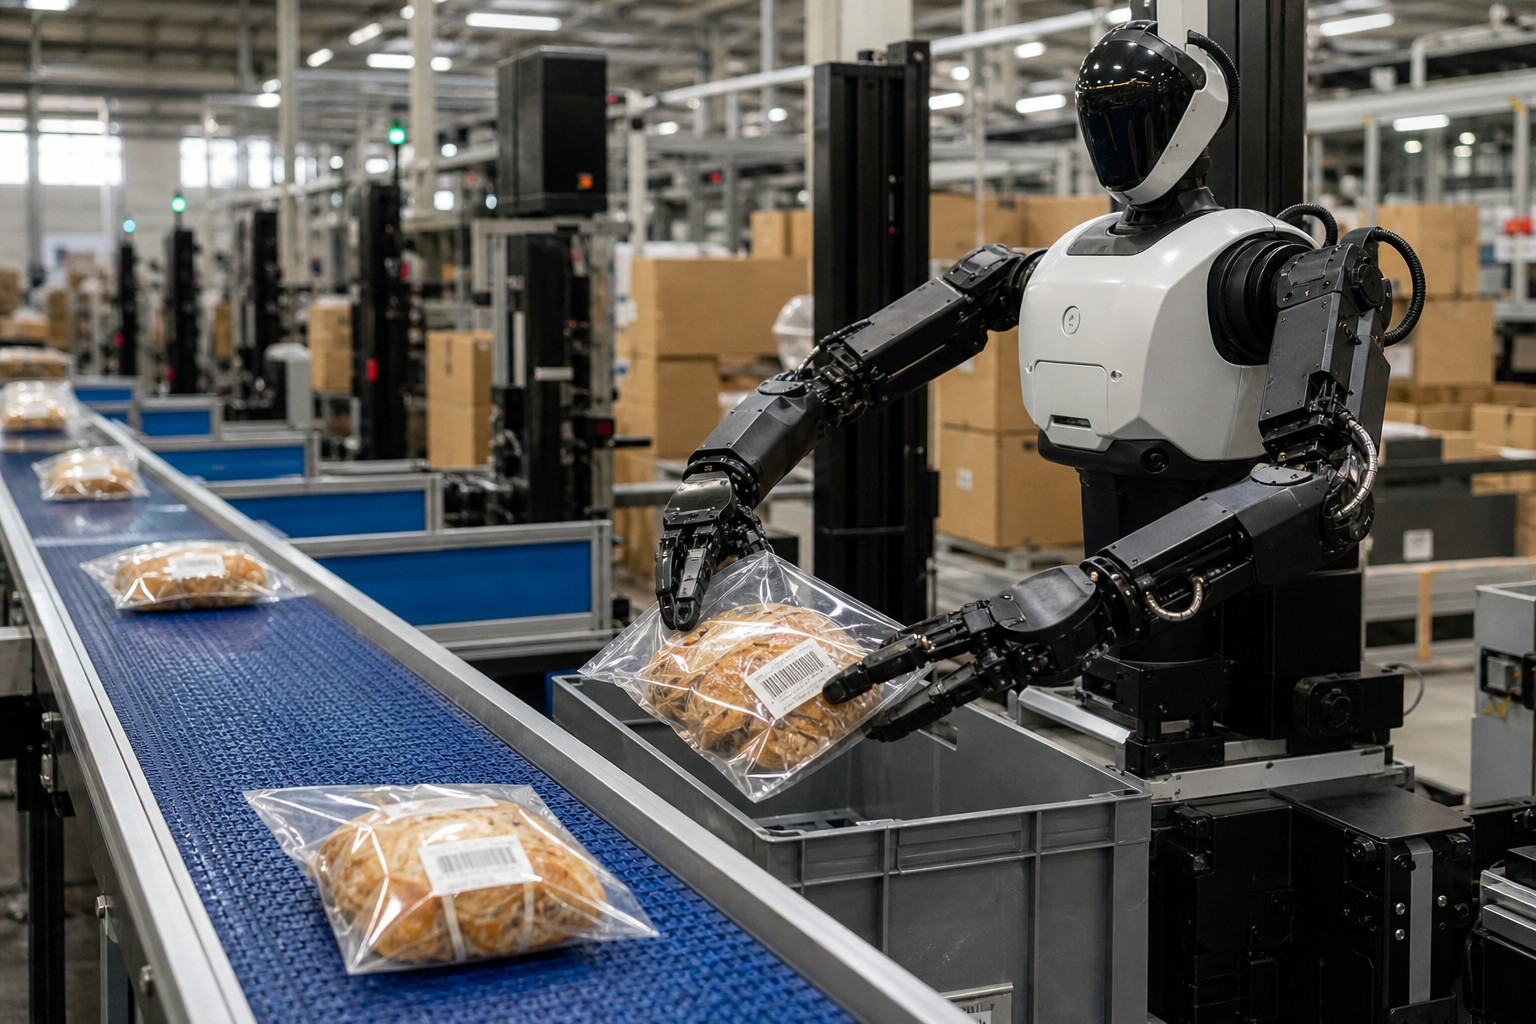
실증은 물류·유통 현장에서 흔한 비정형 물체 조작을 대상으로 이뤄졌다. 컨베이어 벨트로 무작위 이동하는 빵 봉지를 듀스 로봇 두 대가 집어 바코드를 스캔하고 인접 트레이로 옮기는 분류 작업에서, 회사는 먼저 1천200건의 시연 데이터로 엔비디아의 비전·언어·행동(VLA) 파운데이션 모델 '아이작 그루트 N1.7'을 1차 학습시켰다.
그러나 비정형 포장재 특성상 실제 현장에서는 봉투를 놓친 뒤 다시 잡지 못하거나, 컨베이어 위에서 약 90도 틀어진 각도로 진입하는 봉투를 파지하지 못하는 실패가 이어졌다. 기존 방식은 이런 오류를 잡으려고 전체 환경의 시연 데이터를 수천·수만 건 추가하는 대규모 물량 투입을 택했다.
엑스와이지는 실패가 확인된 두 가지 유형에만 집중해 각각 약 200건의 시연 데이터를 추가 확보한 뒤 모델을 재학습시켰다. 그 결과 봉투를 놓친 뒤 다시 수습해 집어 올리는 복구 성공률은 기존 0%에서 약 85%로 올랐고, 약 90도 회전된 봉투를 정상적으로 파지하는 성공률도 약 10%에서 약 90%로 개선됐다. 초기 학습량의 약 16.7%에 불과한 200건의 실패 타깃 데이터만으로 현장 투입 가능한 수준의 작업 완성도를 끌어낸 셈이다.
이 같은 효율적 학습이 가능했던 배경에는 하드웨어와 제어 구조의 일원화가 있다. 작업자가 가상현실(VR) 기기인 메타 퀘스트3나 리더암으로 로봇을 원격 조종할 때 발생하는 관절 단위 제어 명령이 그대로 기록되고, AI 모델을 현장 로봇에 배포할 때도 제어 명령 생성 주체만 사람에서 AI 모델로 바뀐다. 하위 제어 시스템을 완전히 공유해 원격 시연과 실제 모델 구동 간 오차가 최소화된다.
로봇 내부에 탑재된 세 대의 컴퓨터는 정밀 시간 동기화 기술(PTP)로 묶어 시간 오차를 약 1밀리초(ms) 이내로 통제했다. 이를 통해 다중 센서와 카메라 데이터의 정밀도를 확보했다. 확보된 작업 능력은 자체 로봇 지능 플랫폼 '브레인엑스(BrainX)'에 스킬 형태로 축적된다. 정형화된 반복 동작은 사전 정의된 알고리즘으로 처리하고, 물체 각도나 배치 변화처럼 비정형 환경에 유연하게 대응해야 하는 영역에만 VLA 모델의 연산 자원을 집중 배치하는 하이브리드 구조다.
다만 타깃형 실패 학습 체계가 완전한 자율성을 담보하기까지는 한계도 뚜렷하다. 엑스와이지의 이번 오프라인 예측 평가에 따르면, 사전에 학습 데이터로 충분히 정의되지 않았던 대각선 방향 진입 봉투는 뚜렷한 파지 성공률 개선이 나타나지 않았다. 특정 실패 조건에 맞춘 미세조정이 해당 작업 성능은 극적으로 끌어올리지만, 경험하지 못한 낯선 물리적 변수에 대한 일반화 능력까지 자동으로 해결하지는 못한다는 뜻이다.
결국 리테일 매장이나 물류 창고 등 복잡한 비정형 환경에 피지컬 AI 로봇이 진입하려면, 돌발 상황을 얼마나 신속하게 현장 실패 데이터로 격리하고 재학습 루프에 태울 수 있는지가 기업의 시간당 운영 단가를 좌우하게 된다. 모델 매개변수 크기나 하드웨어 스펙 경쟁을 넘어, 현장의 실시간 실패를 저비용으로 흡수해 고도화하는 데이터 파이프라인의 회전 속도가 향후 AI 로보틱스 스타트업의 상용화 경쟁력이 될 것으로 전망된다.